11 月 2 日,类人机器人硬件、运动控制技术研发企业 RoboParty 正式推出全栈开源类人机器人 RP1(ROBOTO 01),面向具身 AI 研究领域,分为标准版与 Pro 版两个版本。
RP1 标准版身高约 1.3 米,拥有 24 个驱动自由度,适合步态、平衡控制以及仿真到现实迁移相关研究;Pro 版搭载 30 个驱动自由度,配备 2 自由度颈部、双臂各 7 自由度,可支撑端到端策略、人机交互与具身 AI 数据采集研究,自由度统计不含灵巧手。机器人支持可更换头部模块与腕部末端执行器,可搭配自研 RP 灵巧手使用。
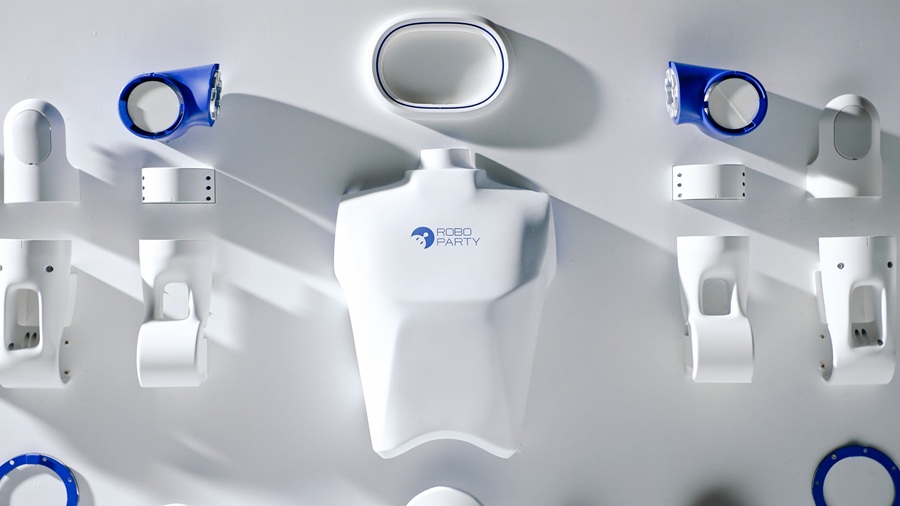
该机器人软硬件全部开放,配套覆盖数据采集、仿真训练、真机部署与实验验证的完整开源工具链,内置自研 PartyOS 具身 AI 系统、UFO 无监督强化学习框架以及 MimicLite 动作模仿技术,具备全身控制能力,可实现稳定连续行走、外力扰动恢复、跌倒自起、人体动作追踪等基础运动能力,配套 VR 遥操作、动作重定向等工具。
除整机方案外,RoboParty 同步开放 ROMOMO 关节模组设计、底层驱动、控制算法、固件、仿真资源与机器人学习框架等资料,方便研究者逐层定位、协同优化模型、控制策略、执行器与机械结构相关问题。
RoboParty 创始人黄毅表示,具身 AI 的未来不应由少数闭源系统定义,RP1 不只是开放代码,而是让研究人员能够深度修改、迭代机器人能力。该项目延续了今年 1 月上线、收获超 2600 个 GitHub 标星的 RPO 开源项目思路,降低小型高校实验室从零搭建类人机器人开展具身 AI 研究的门槛。(新闻来源:auganix、VRAR星球编译)
商务合作:13146398132
媒体合作:13341147250
爆料投稿:editor@vrarworld.cn
版权声明:本文为VRAR星球原创,任何单位及个人未经授权不得转载,否则将依法追究侵权责任。
如需转载请联系13341147250 / editor@vrarworld.cn 申请授权,转载时请注明来源并保留VRAR星球原文链接。
本文部分图片及视频来源于互联网,如涉及侵权请联系我们删除。
Meta明年将逐步减少对Quest 2和Quest Pro的支持
三星首款AI智能眼镜或下月上市 首发仅韩国、美国
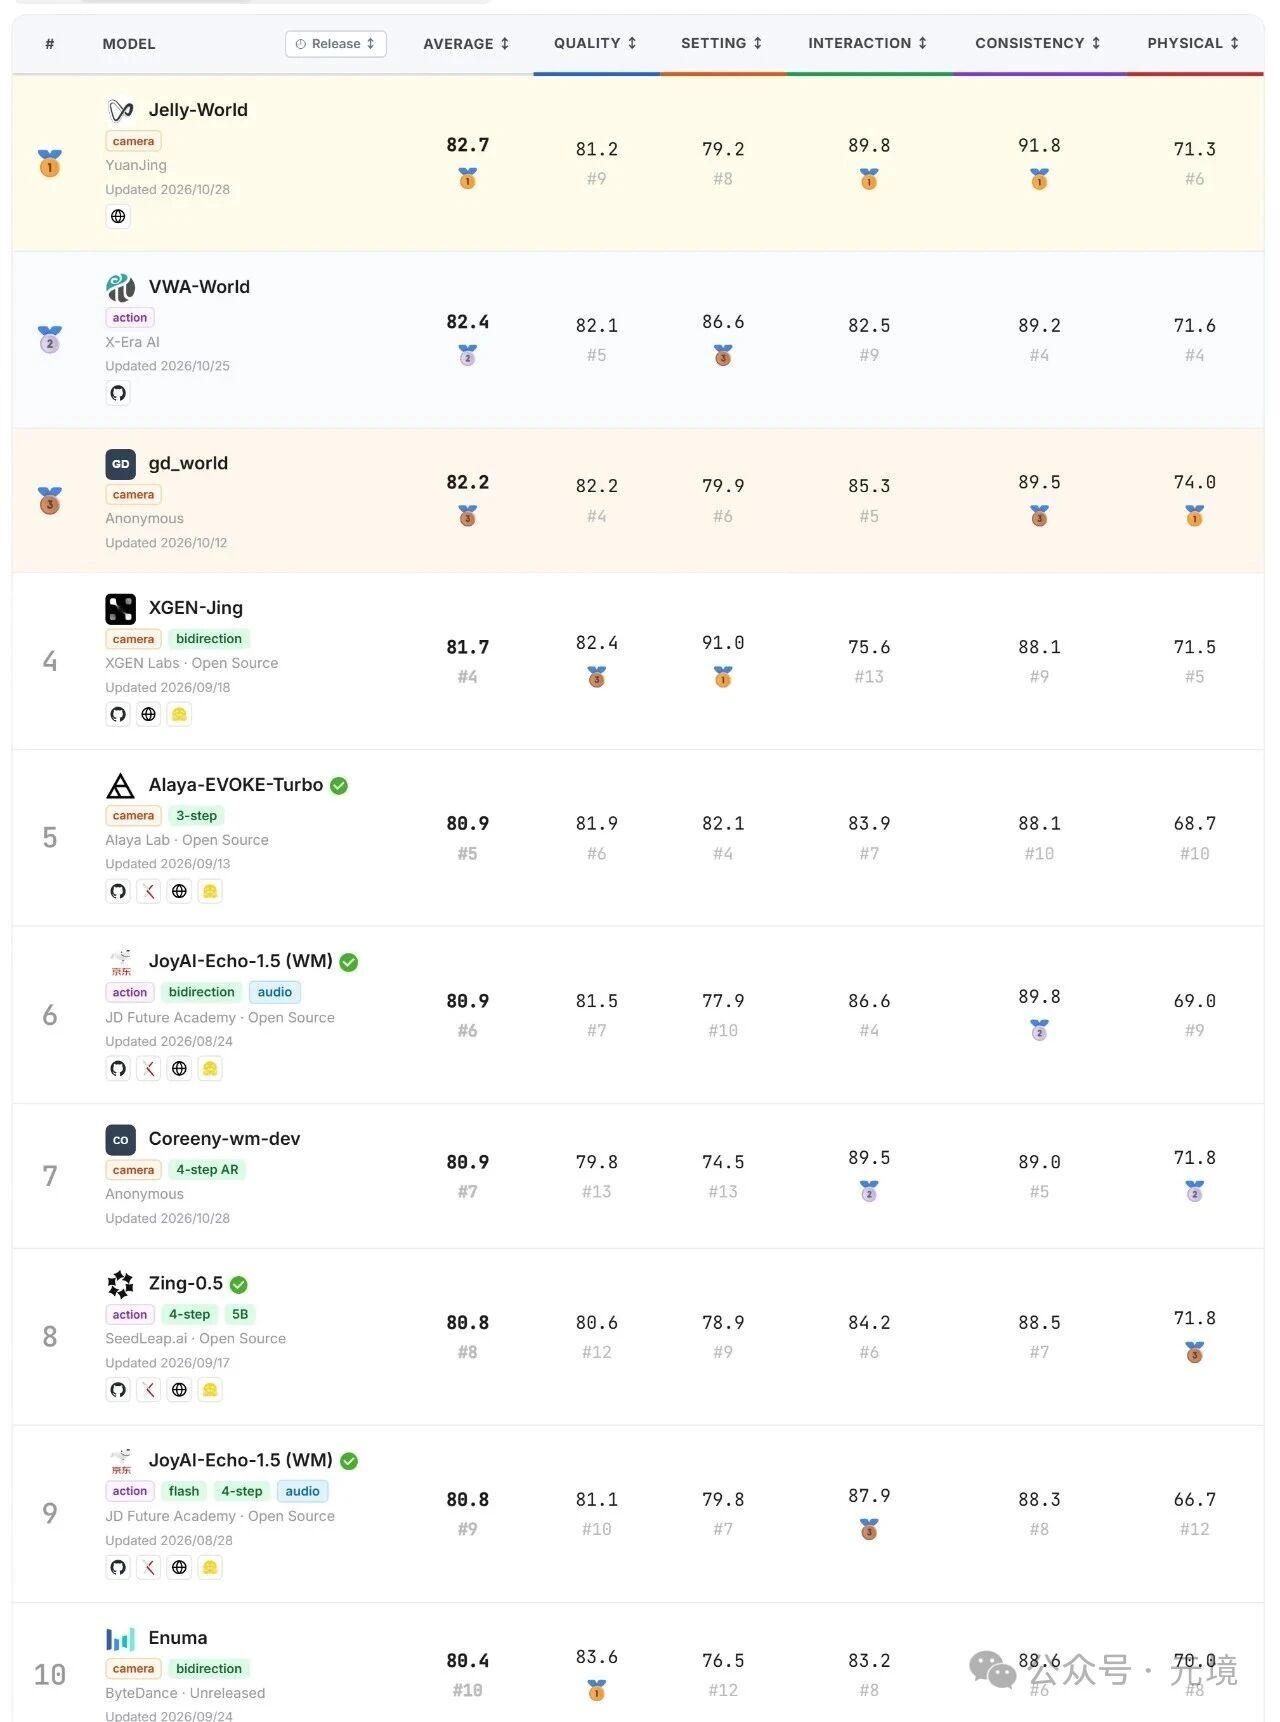
元境世界模型Jelly-World以持久记忆与精准控镜位列WBench综合第一
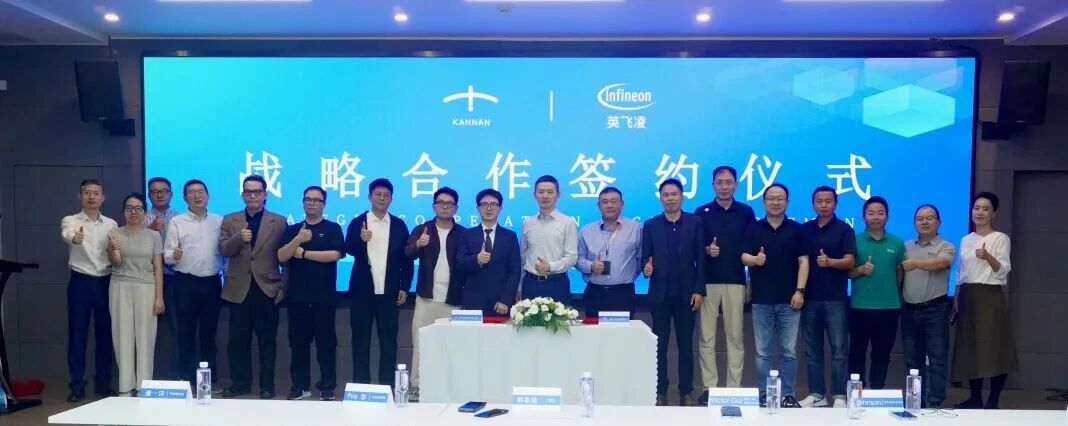
加南科技与英飞凌正式签约合作
水晶光电Q3业绩说明会披露,AR光波导业务取得关键进展
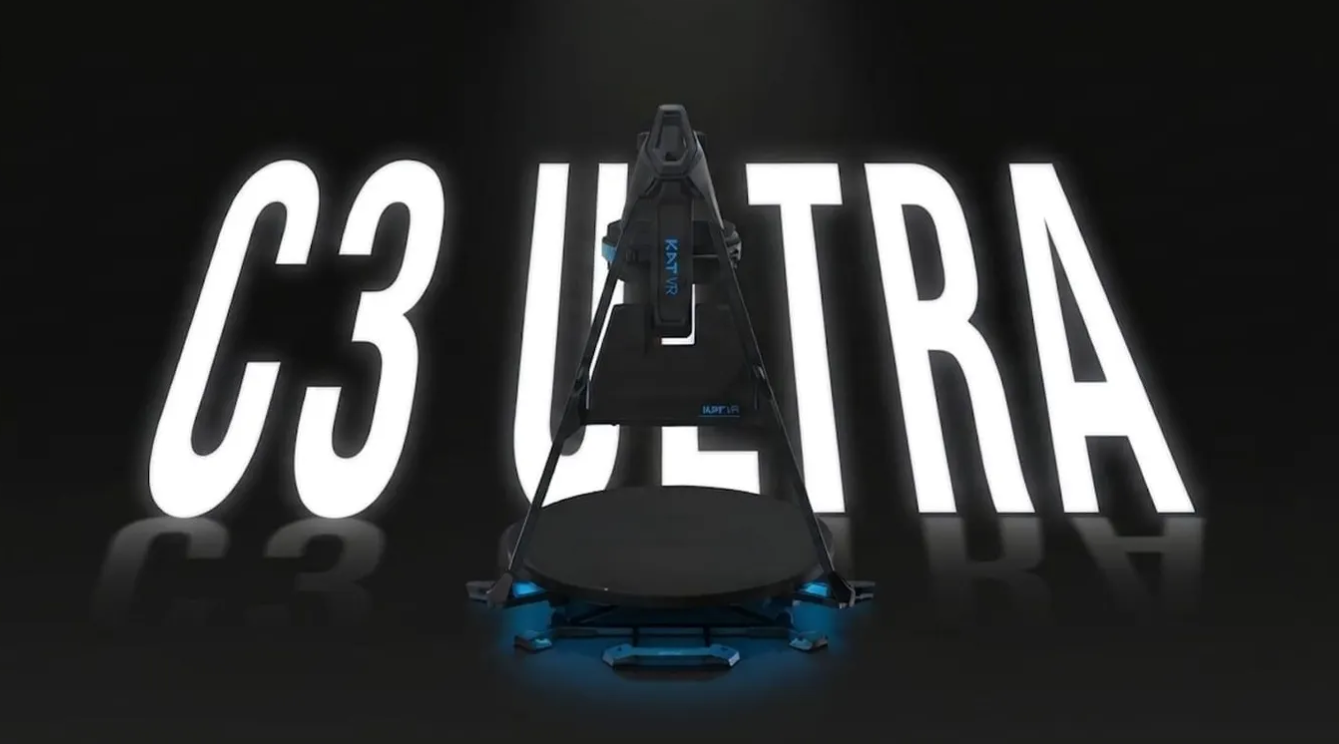
KAT VR发布KAT Walk C3 Ultra万向VR跑步机,支持物理后退行走
京东双 11 开门红战报:雷鸟智能眼镜四榜第一!
赛富乐斯AR Micro-LED显示模组全制程生产基地项目正式签约落地无锡梁溪区
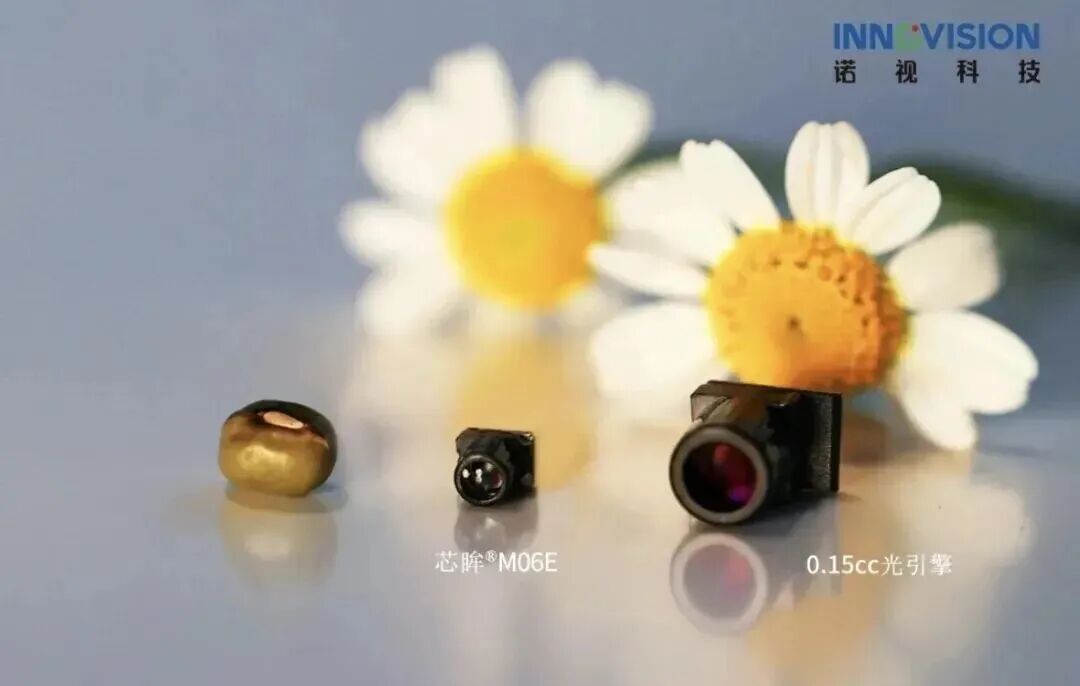
诺视科技年产1亿颗Micro‑LED微显示器件项目正式签约浙江湖州德清
元境世界模型Jelly-World以持久记忆与精准控镜位列WBench综合第一
加南科技与英飞凌正式签约合作
水晶光电Q3业绩说明会披露,AR光波导业务取得关键进展
开放世界VR飞行游戏《Ultrawings》两款新作登陆Quest 3,重制版与黄金版现已上线
VR第一人称多人射击游戏《Forefront》将于下周登陆 PlayStation VR2
老牌VR工作室Schell Games裁撤大量员工
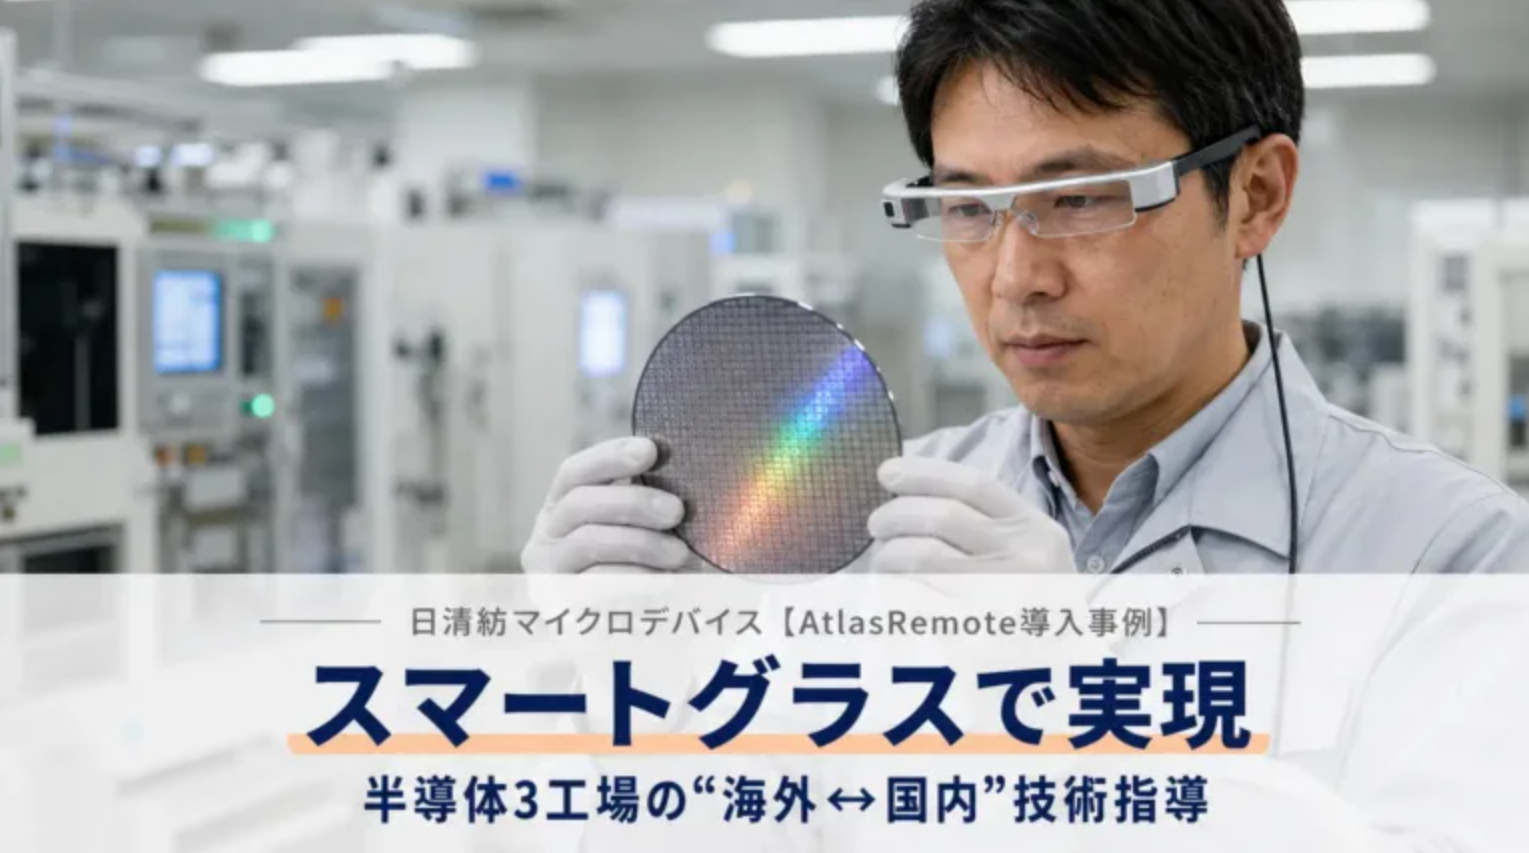
日清纺微电子株式会社将利用智能眼镜为日本及海外的三家半导体工厂提供远程支持
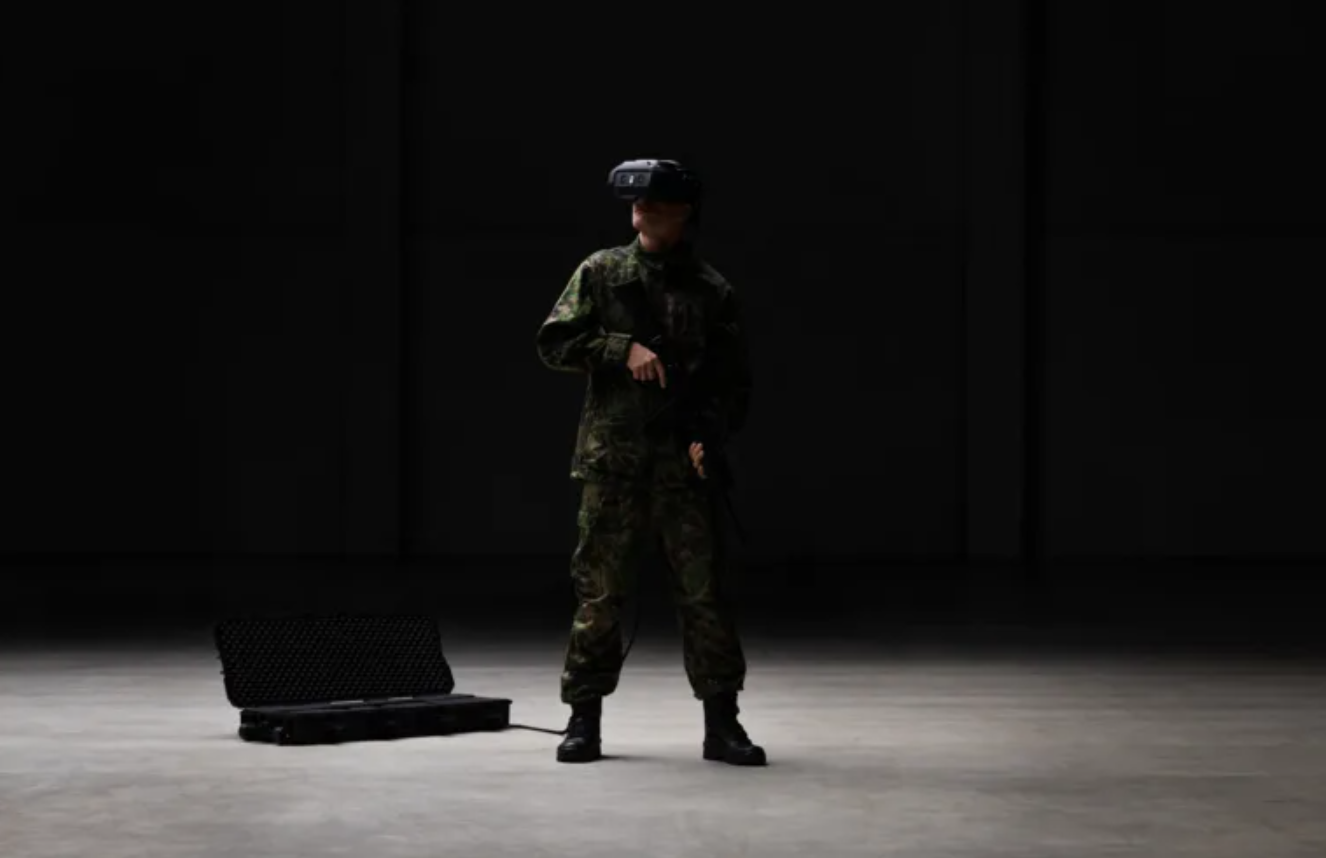
芬兰国防军与Varjo公司联合开发利用MR技术的反无人机训练系统
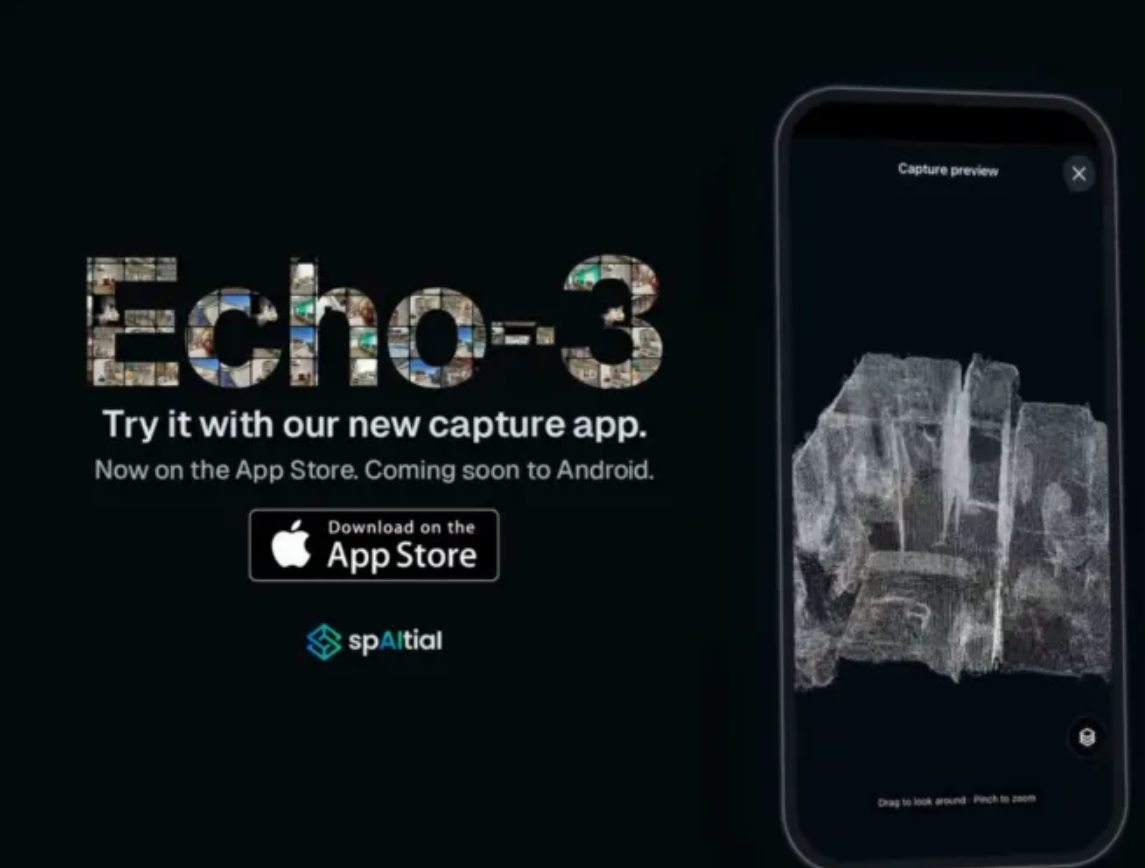
SpaItial发布Echo-3,一款使用iPhone创建空间3D模型的世界模型


关注微信公众号
扫码添加客服


