近日,百度 AI Day・Apollo 专场在深圳举办,百度 Apollo 正式发布面向物理 AI 的智能体驱动全模态世界模型 Apollo World,并提出世界模型 “2+3” 判断标准,为无人驾驶虚拟仿真测试提供新方案。
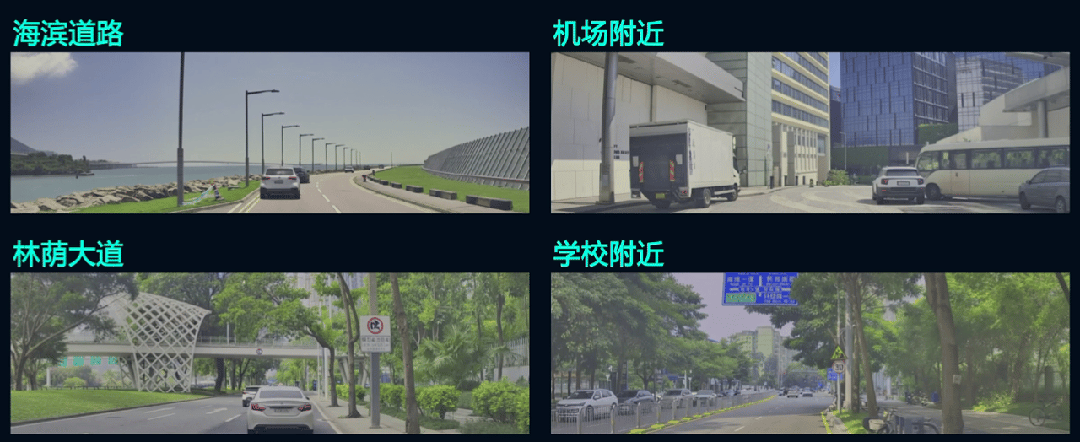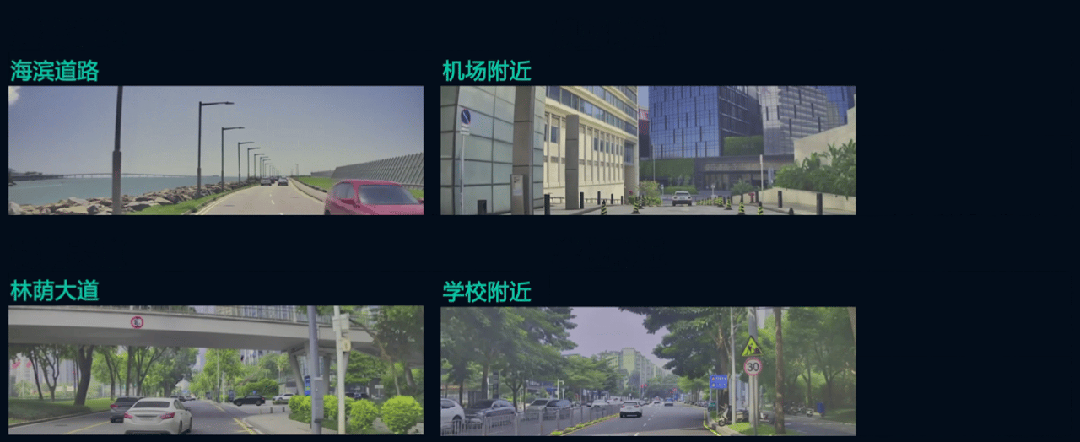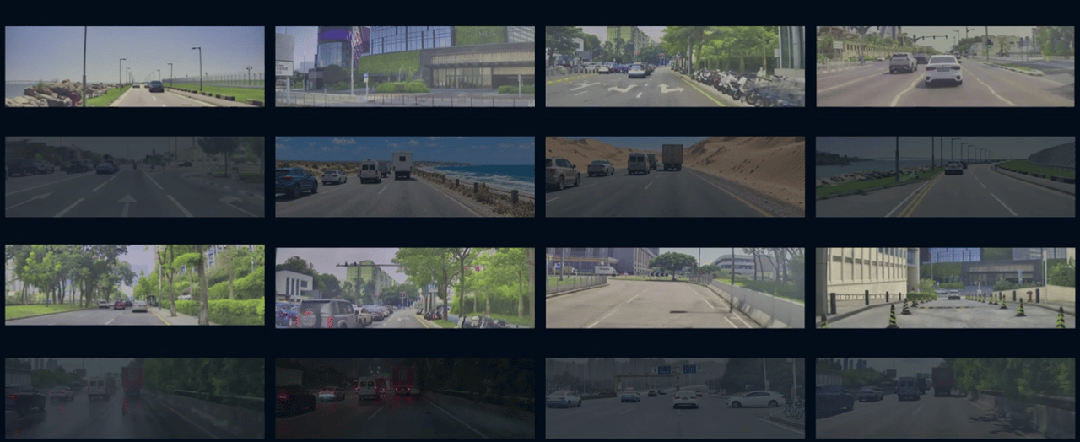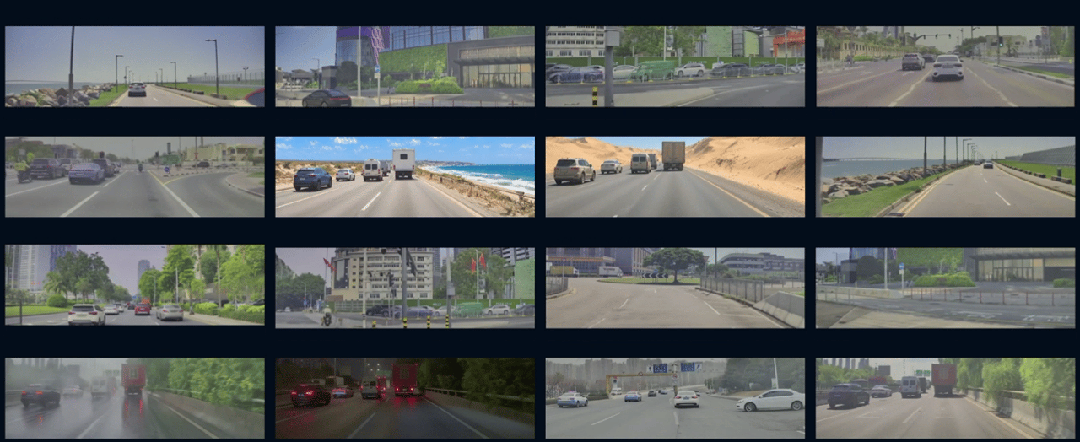
区别于普通生成模型,Apollo World 不只是生成逼真画面,更要遵循现实物理规律、响应车辆动作。其 “2+3” 标准中,因果性、交互性是两大基础门槛,要求模型依照时序推演未来、可被外部动作干预;物理准确性、持久性、实时性为三项进阶指标,保障仿真结果可靠、长时间稳定、低时延推理。
在 Apollo World 搭建的虚拟城市内,行人和车辆均为具备自主决策能力的 AI 智能体,而非固定脚本道具。模型可同步输出相机图像、激光雷达点云等多模态数据,和驾驶系统形成感知、决策、行动、反馈的端到端闭环,支持无人车完成从接单、载客到送达的完整出行流程。
依托这套体系,复杂风险场景可被复刻、反复测试,测试结果反哺驾驶系统迭代,打通虚拟验证与真实上路的优化飞轮。据介绍,萝卜快跑是国内唯一以端到端技术规模化运营 L4 无人驾驶的出行平台,已落地全球 28 城,累计自动驾驶里程超 3.5 亿公里,全无人驾驶里程超 2.4 亿公里。目前 Apollo World 已经投入萝卜快跑全球化测试验证,支撑无人驾驶规模化落地。(新闻来源:VRAR星球报道)
商务合作:13146398132
媒体合作:13341147250
爆料投稿:editor@vrarworld.cn
版权声明:本文为VRAR星球原创,任何单位及个人未经授权不得转载,否则将依法追究侵权责任。
如需转载请联系13341147250 / editor@vrarworld.cn 申请授权,转载时请注明来源并保留VRAR星球原文链接。
本文部分图片及视频来源于互联网,如涉及侵权请联系我们删除。

XR一周大事件(7.16):对于XR,Meta“从一而终”,谷歌“中道崩殂”

IDC:2024年,全球生成式AI智能手机出货量将达到2.342亿部,同比增长363.6%

聚焦微软HoloLens制造产业线上论坛

苹果或在WWDC24上公开AI成果及与OpenAI的合作伙伴关系

行业周刊 | 三家智能眼镜厂商发布新品;全志科技发布V821 AI眼镜方案,加剧百镜大战市场竞争

理湃光晶发布全彩阵列光波导模组——LCTA 50

NBA纽约尼克斯队前锋阿奴诺赠送队友Vision Pro作为圣诞礼物

贵州机电职院将数字技术与红色文化融合,用VR打造“三线”课堂

高通芯片涨价冲击 VR 市场,Valve Steam Frame 头显售价或超 1000 美元

卡普空:将继续把《生化危机》系列游戏带入VR领域
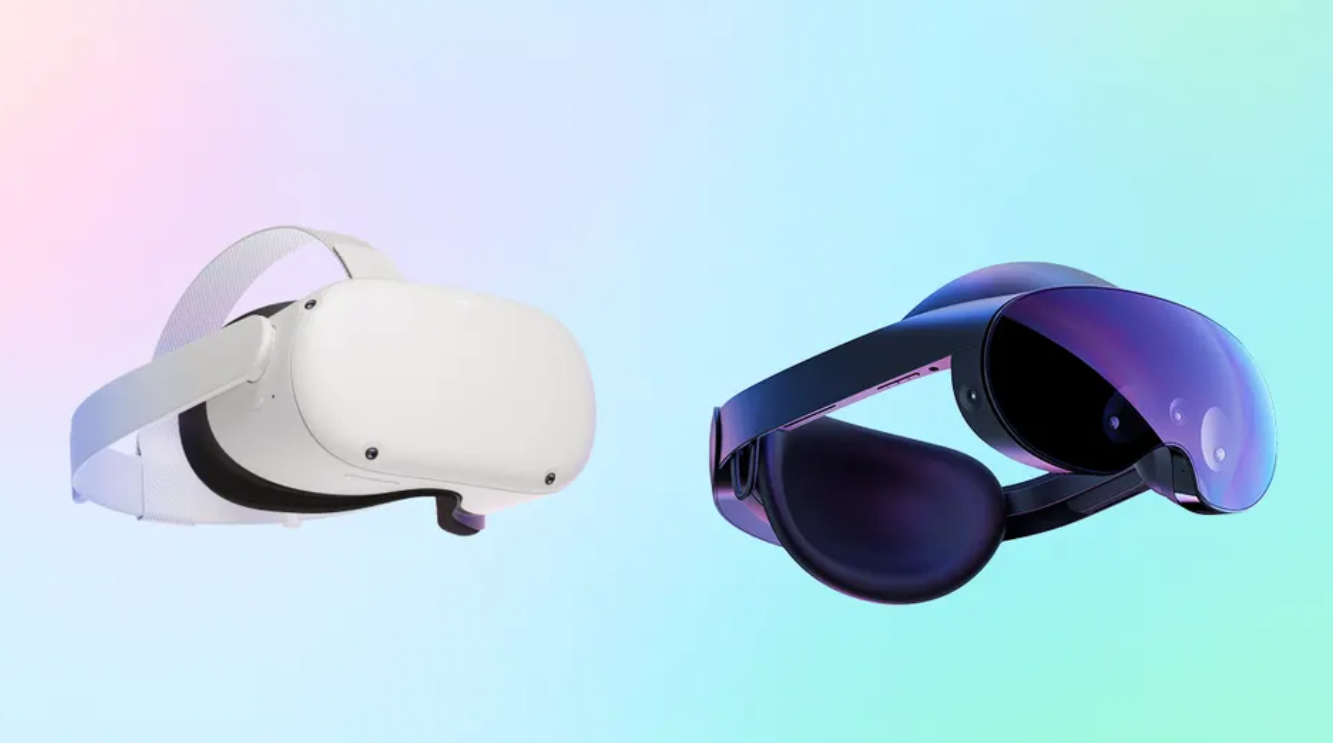
Meta明年将逐步减少对Quest 2和Quest Pro的支持
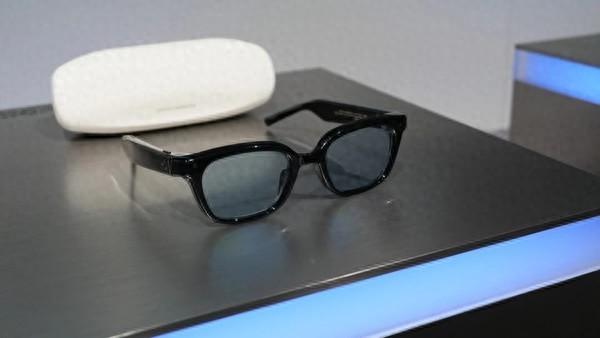
三星首款AI智能眼镜或下月上市 首发仅韩国、美国
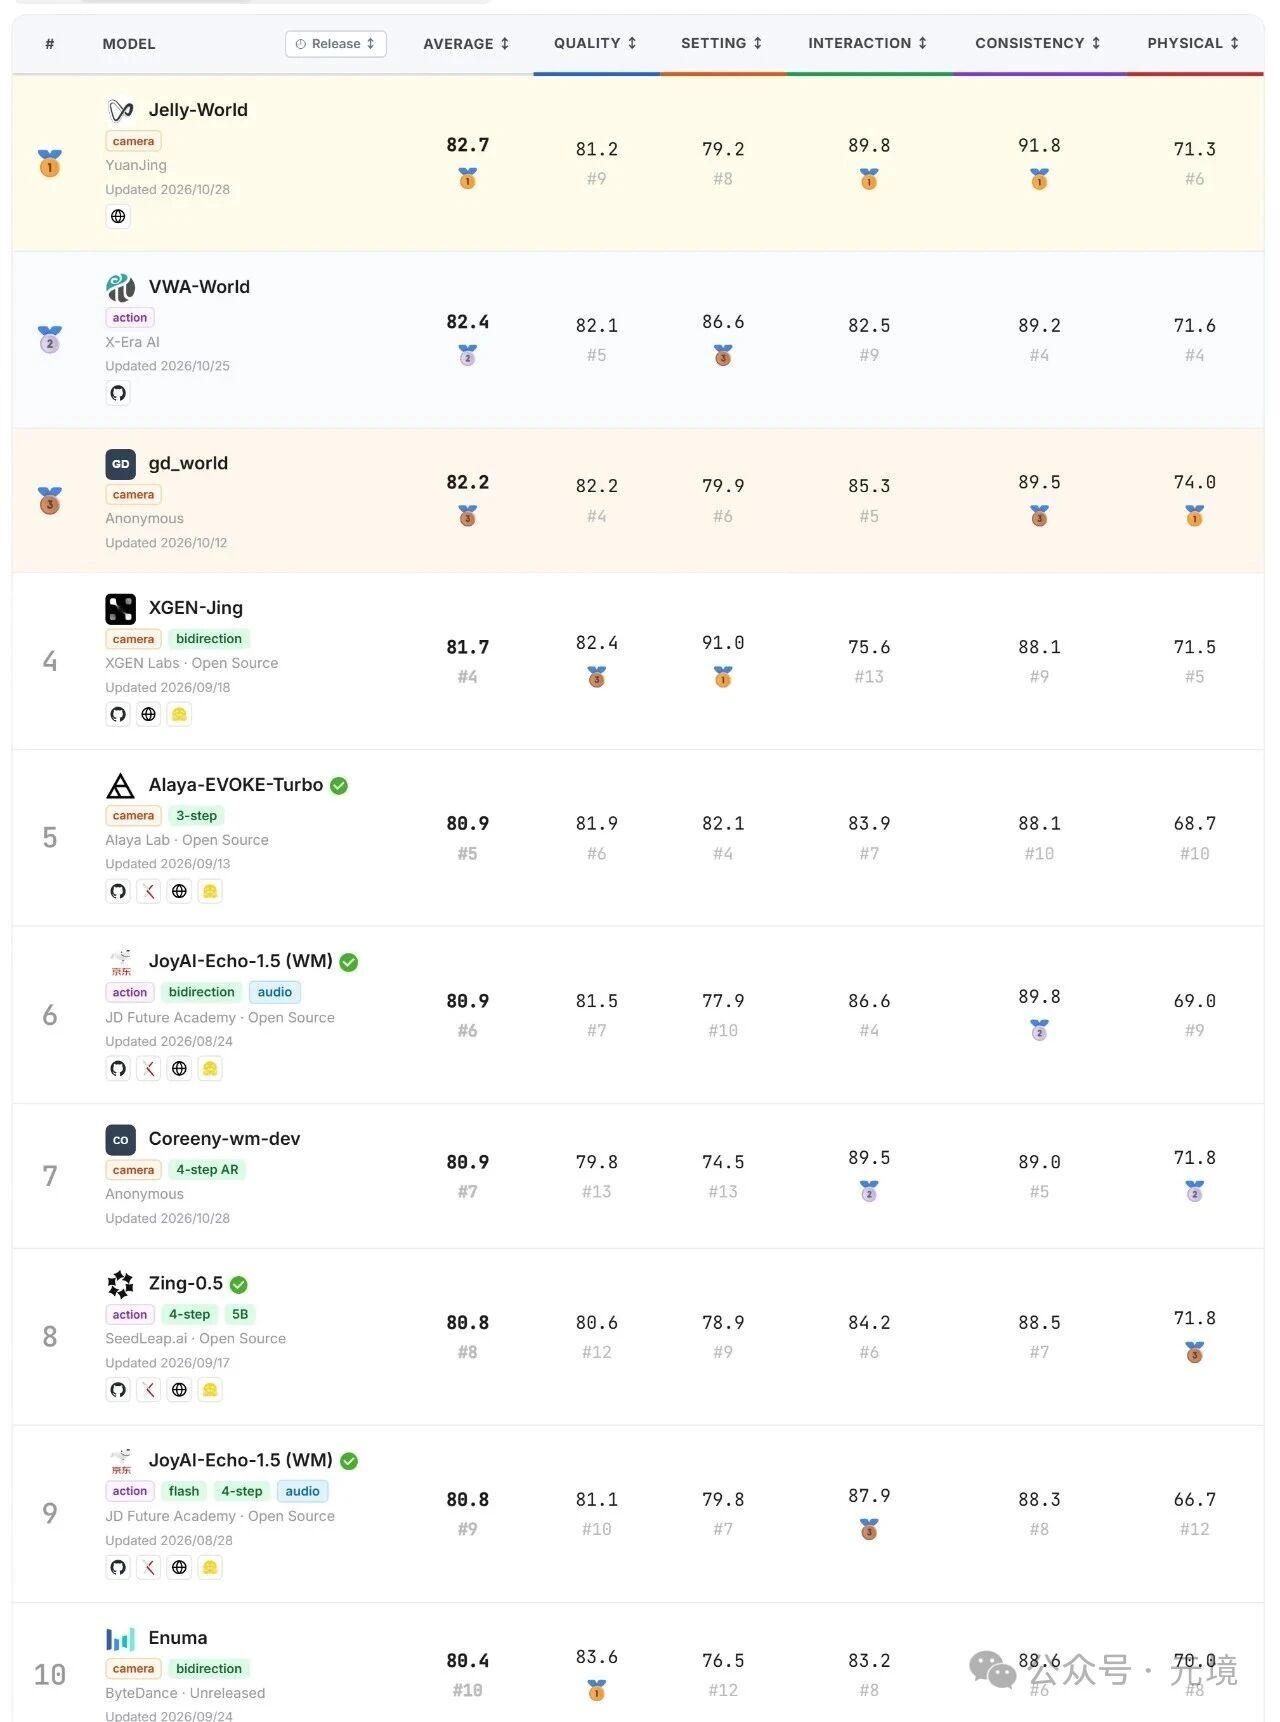
元境世界模型Jelly-World以持久记忆与精准控镜位列WBench综合第一
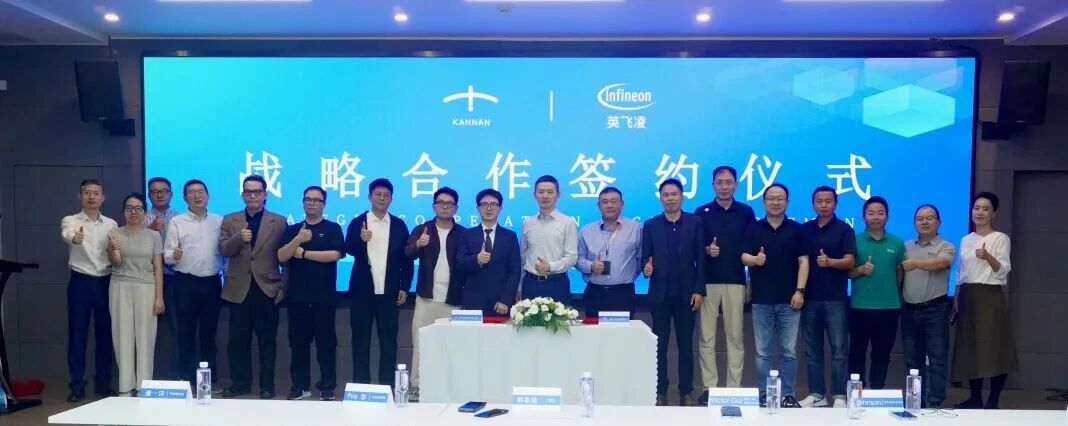
加南科技与英飞凌正式签约合作
水晶光电Q3业绩说明会披露,AR光波导业务取得关键进展
李强总理提及智能眼镜:“正在塑造全新生活方式 ”
KAT VR发布KAT Walk C3 Ultra万向VR跑步机,支持物理后退行走
京东双 11 开门红战报:雷鸟智能眼镜四榜第一!
赛富乐斯AR Micro-LED显示模组全制程生产基地项目正式签约落地无锡梁溪区
元境世界模型Jelly-World以持久记忆与精准控镜位列WBench综合第一
加南科技与英飞凌正式签约合作
水晶光电Q3业绩说明会披露,AR光波导业务取得关键进展
开放世界VR飞行游戏《Ultrawings》两款新作登陆Quest 3,重制版与黄金版现已上线
VR第一人称多人射击游戏《Forefront》将于下周登陆 PlayStation VR2
老牌VR工作室Schell Games裁撤大量员工
日清纺微电子株式会社将利用智能眼镜为日本及海外的三家半导体工厂提供远程支持
芬兰国防军与Varjo公司联合开发利用MR技术的反无人机训练系统
SpaItial发布Echo-3,一款使用iPhone创建空间3D模型的世界模型


关注微信公众号
扫码添加客服


